Муқаддима
Дар системаҳои гидравликии муосир — аз таҷҳизоти сохтмонӣ ва автоматикунонии истеҳсолот то нерӯгоҳҳои тозакунии об ва дастгоҳҳои озмоишии аэрокосмикӣ — фишор яке аз муҳимтарин параметрҳо барои назорат ва назорат аст. Калиди фишор ҳамчун посбони хатти аввал хизмат мекунад, ки муайян мекунад, ки вақте фишор аз ҳадди муайяншуда мегузарад, вокунишро барои ҳифзи таҷҳизот, беҳтар кардани самаранокӣ ё огоҳ кардани операторҳо ба кор медарорад.
Даҳсолаҳо боз муҳандисони гидравликӣ ва мутахассисони таъмир қариб пурра ба калидҳои фишори аналогӣ (механикӣ) такя мекарданд. Ин дастгоҳҳои санҷидашудаи вақт аз механизми пружинии физикӣ барои кушодан ё пӯшидани контакти барқӣ дар нуқтаи фишори муқарраршуда истифода мебаранд. Онҳо содда, устувор ва арзон мебошанд — сифатҳое, ки онҳоро барои наслҳо муҳим нигоҳ доштаанд.
Аммо, манзараи саноатӣ босуръат таҳаввул меёбад. Рушди Industry 4.0, корхонаҳои интеллектуалӣ, нигоҳдории пешгӯикунанда ва мониторинги бо IoT мувофиқ талаботро ба калидҳои фишор, ки бештар аз як сигнали оддӣ даргирондан/хомӯш карданро пешниҳод мекунанд, ба вуҷуд овардааст. Калидҳои фишори рақамӣ - ки бо сенсорҳои электронӣ, микропросессорҳо, дисплейҳои LCD/OLED ва протоколҳои рақамии муошират муҷаҳҳаз шудаанд - дар барномаҳои гидравликӣ торафт бештар истифода мешаванд.
Пас, савол ин аст: оё ташкилоти шумо бояд ба калидҳои фишори аналогии санҷидашуда риоя кунад ё ба рақамӣ гузарад? Ин мақола муқоисаи ҳамаҷониба ва беғаразонаи калидҳои фишори аналогӣ ва рақамиро барои системаҳои муосири гидравликӣ пешниҳод мекунад ва ба шумо дар қабули қарори огоҳона дар асоси талаботи мушаххаси барномаи шумо кӯмак мекунад.
━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━
1. Калидҳои фишори аналогӣ чистанд?
Принсипи фаъолият
Калиди фишори аналогӣ — ки аксар вақт калиди фишори механикӣ номида мешавад — бар асоси принсипи асосии физикӣ кор мекунад. Унсури ҳассос (одатан найчаи Бурдон, диафрагма ё сильфон) дар зери фишор деформатсия мешавад. Ин деформатсияи механикӣ ба механизми пружинӣ интиқол дода мешавад, ки контакти электрикиро дар нуқтаи муқарраршудаи муайян фаъол мекунад. Вақте ки фишор аз нуқтаи муқарраршуда болотар меравад, контакт кушода ё пӯшида мешавад, ки боиси қатъ шудани реле, сигнализатсия ё насос мегардад.
Бе микропротсессор. Бе дисплейи рақамӣ. Бе протоколи муошират. Танҳо қувваи механикии холис мувозинат нисбат ба пружинаи калибршуда. Ин соддагӣ ҳам бузургтарин қувват ва ҳам маҳдудияти асосии он аст.
Бартариятҳои асосӣ
•Осонии истифода:Тарҳи оддӣ бо чанд қисмҳои ҳаракаткунанда насб, ба кор андохтан ва иваз кардани майдонро осон мекунад - аксар вақт танҳо ду сим ва як отвертка лозим аст.
•Устуворӣ ва устуворӣ:Азбаски ягон ҷузъҳои электронӣ аз кор намемонанд, коммутаторҳои аналогӣ дар муҳитҳои шадид - ларзиши баланд, дахолати электромагнитӣ (EMI), чанг, намӣ ва тағйироти ҳарорат - боэътимод кор мекунанд. Онҳо интихоби беҳтарин барои муҳити сахти саноатӣ мебошанд.
•Камхарҷ:Калидҳои фишори аналогӣ одатан қисме аз ҳамтоёни рақамии худро доранд. Барои насбҳои ҳаҷман калон, ки буҷа масъалаи асосӣ аст, сарфаи ҳар як воҳид метавонад назаррас бошад.
•Барои эҳсоскунӣ қувваи барқ лозим нест:Онҳо барои кор кардан ҳамчун коммутатор ба манбаи барқи беруна ниёз надоранд (гарчанде ки схемае, ки онҳо идора мекунанд, метавонад ба барқ ниёз дошта бошад). Ин онҳоро барои қулфҳои бехатарии мустақил ва схемаҳои муҳофизати эҳтиётӣ беҳтарин мегардонад.
•Танзимоти сифр:Бе нармафзори нармафзор, дрифти калибрченкунӣ ё навсозиҳои нармафзор, коммутаторҳои аналогӣ асосан аз таҳдидҳои киберӣ эминанд ва ба барномасозӣ ё конфигуратсияи сифрӣ ниёз доранд.
Маҳдудиятҳои назаррас
•Дақиқии маҳдуд:Одатан дақиқии FS аз ±2% то ±5% аст. Барои барномаҳое, ки таҳаммулпазирии фишори сахтро талаб мекунанд, мувофиқ нест.
•Танҳо танзими дастӣ:Танзими нуқтаи муқаррарӣ одатан винт ё гардонандаи ҷисмониро талаб мекунад, ки метавонад нодақиқ ва вақтталаб бошад. Баъзе моделҳо танҳо як нуқтаи муқаррарии собитро пешниҳод мекунанд.
•Баромади маълумот нест:Онҳо танҳо сигнали дуӣ (фаъол/хомӯш)-ро пешниҳод мекунанд. Қимати фишор нишон дода намешавад ва ягон маълумот сабт намешавад. Операторҳо бояд барои санҷиши вазъият ба коммутатор аз ҷиҳати ҷисмонӣ муроҷиат кунанд.
•Фарсудашавии механикӣ:Контактҳои механикӣ бо мурури замон аз сабаби камонкашӣ ва фаъолсозии такрорӣ фарсуда мешаванд. Тағйирёбии ҷаҳиши контакт ва муқовимати контакт метавонад боиси гузариши ноустувор дар схемаҳои ҳассос гардад.
•Ҷавоби сусттар:Вақти вокуниш аз ҷониби ҳаракати ҷисмонии унсури ҳассос маҳдуд аст, ки ин калидҳои аналогиро барои муҳофизати зудтаъсир дар системаҳо бо гузаришҳои босуръати фишор номувофиқ мегардонад.
━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━
2. ЧиҳояндКалидҳои фишори рақамӣ?
Принсипи фаъолият
Калиди фишори рақамӣ унсури сенсории механикиро бо сенсори фишори электронӣ иваз мекунад - одатан MEMS (Системаҳои микроэлектро-механикӣ) ё сенсори силиконии пьезорезистӣ. Ин сенсор фишорро ба сигнали электрикии аналогӣ табдил медиҳад, ки сипас тавассути табдилдиҳандаи аналогӣ ба рақамӣ (ADC) дар дохили киштӣ рақамӣ карда мешавад ва аз ҷониби микроконтроллер коркард карда мешавад.
Микроконтроллер ҳисобҳои вақти воқеиро иҷро мекунад, алгоритмҳои ҷуброни ҳарорат ва хаттӣкуниро татбиқ мекунад ва муайян мекунад, ки оё фишори ченшуда аз ҳадди муайянкардаи корбар гузаштааст. Вақте ки ин тавр мешавад, гузариш баромади ҳолати сахтро (реле, транзистор ё оптомуфта) фаъол мекунад - ҳама дар дохили микросонияҳо.
Бартариятҳои асосӣ
•Дақиқии баланд:Калидҳои фишори рақамӣ дақиқии аз ±0.25% то ±0.5% FS ё беҳтарро ба даст меоранд — то 10 маротиба дақиқтар аз калидҳои аналогӣ. Ин имкон медиҳад, ки назорати сахттари равандҳо ва ошкоркунии барвақти шароити ғайримуқаррарӣ имконпазир гардад.
•Танзимоти чандир:Нуқтаҳои танзимро метавон тавассути тугмаҳо, рамзгузори гардишкунанда ё алоқаи дурдаст (RS485, IO-Link, 4-20mA) барномарезӣ кард. Нуқтаҳои танзимоти сершумор (буридан, қатъ кардан, зангзанӣ) метавонанд дар хотира нигоҳ дошта шаванд ва фавран иваз карда шаванд.
•Намоиши вақти воқеӣ:Дисплейҳои LCD ё OLED-и дарунсохт нишондиҳандаҳои фишор, нуқтаҳои муқарраршуда, ҳолати система ва рамзҳои ташхисро дар вақти воқеӣ нишон медиҳанд. Операторҳо метавонанд шароитро бе асбобҳои иловагӣ дар як нигоҳ назорат кунанд.
•Муоширати рақамӣ:Коммутаторҳои рақамӣ метавонанд маълумоти фишор ва ҳолати коммутаторро ба PLC, системаҳои SCADA, DCS ё платформаҳои абрӣ тавассути протоколҳои 4-20mA, RS485/Modbus, IO-Link ё бесим интиқол диҳанд. Ин имкон медиҳад, ки мониторинги марказонидашуда ва идоракунии дурдаст таъмин карда шавад.
•Хусусиятҳои интеллектуалӣ:Хусусиятҳо ба монанди нигоҳдории авҷи/намӣ, сабти тамоюлҳои фишор, калибрченкунии худкор, ҷуброни ҳарорат ва гистерезиси сигнализатсияи танзимшаванда зеҳни системаро беҳтар мекунанд ва вақти корношоямии ғайринақшавӣ-ро кам мекунанд.
•Мӯҳлати хизмати дароз:Баромадҳои ҳолати сахт (MOSFET, реле) ягон тамосҳои механикӣ надоранд, ки аз байн раванд, ки боиси давраҳои коммутатсияи қариб номаҳдуд ва мӯҳлати хизмати дарозтар дар барномаҳои басомади баланд мегардад.
Мулоҳизаҳо
•Арзиши ибтидоии баландтар:Коммутаторҳои рақамӣ одатан аз 3 то 8 маротиба гаронтар аз коммутаторҳои аналогии муқоисашаванда мебошанд. Аммо, арзиши умумии моликият (TCO) бояд хароҷоти камшудаи калибрченкунӣ, камтар шудани сигналҳои бардурӯғ ва сарфаи ҳамгироиро ба назар гирад.
•Вобастагӣ аз қудрат:Сенсорҳои электронӣ ба манбаи барқ (одатан 12-30 VDC) ниёз доранд. Дар муҳитҳои аз ҷиҳати дохилӣ бехатар ё аз таркиш муҳофизатшаванда, сертификатсияи иловагӣ (ATEX, IECEx) метавонад талаб карда шавад.
•Ҳассосияти EMC:Гарчанде ки коммутаторҳои рақамии муосир бо муҳофизати мустаҳками EMC тарҳрезӣ шудаанд, муҳитҳои барқии хеле пурғавғо метавонанд муҳофизат ё изолятсияи иловагиро талаб кунанд. Ҳамеша рейтинги EMC-и коммутаторро барои барномаи мушаххаси худ тафтиш кунед.
━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━
3. Муқоисаи рӯ ба рӯ
3.1 Муқоисаи самаранокӣ
| Параметр | Калиди фишори аналогӣ | Калиди фишори рақамӣ |
| Дақиқӣ | ±2% то ±5% FS | ±0.25% то ±0.5% FS |
| Танзими нуқтаи муқарраршуда | Дастӣ (винт/диаметр) | Рақамӣ (тугмаҳо/пулти дурдаст) |
| Намоиш | Ҳеҷ | LCD / OLED |
| Сигнали баромад | Бинарӣ (реле/SPDT) | Дуӣ + Аналогӣ + Рақамӣ (4-20mA, RS485, IO-Link) |
| Вақти посух | 10-50 мс (механикӣ) | <1 мс (электронӣ) |
| Иваз кардани ҳаёт | ~100,000 давра | ~1,000,000+ давраҳо |
| Ҷуброни ҳарорат | Не (бо ҳарорат тағйир меёбад.) | Бале (сенсори дарунсохт) |
| Сабти маълумот | Имконнопазир аст | Дарунсохт ё тавассути PLC |
| Ташхис | Ҳеҷ | Худшиносӣ, рамзҳои хатогӣ |
3.2 Матритсаи мувофиқати барнома
| Сенарияи дархост | Навъи тавсияшуда | Сабаб |
| Муҳофизати асосии насос (фаъол/хомӯш) | Аналогӣ | Эътимоднокии исботшуда ва арзон |
| Идоракунии дақиқи пресси гидравликӣ | Рақамӣ | Таҳаммулпазирии фишори сахт лозим аст |
| Минтақаи аз таркиш эмин (ATEX) | Аналогӣ (бехатарии дохилӣ) | Нерӯи барқ лозим нест |
| Назорати дурдасти дорои IoT | Рақамӣ | Муоширати рақамиро талаб мекунад |
| Муҳити ларзиши баланд (экскаватор) | Рақамӣ (мустаҳкам) | Фарсудашавии тамосӣ надорад, ба ларзиш тобовар аст |
| Қулфи бехатарӣ (ҳимояи эҳтиётӣ) | Аналогӣ | Содда, бехатар, мустақил |
3.3 Таҳлили арзиши умумии моликият (TCO)
Гарчанде ки арзиши аввалияи коммутатори фишори рақамӣ метавонад аз 3 то 8 маротиба аз дастгоҳи аналогӣ баландтар бошад, арзиши умумии моликият як қиссаи дигарро нишон медиҳад - хусусан дар насбҳои миқёси калон ё муҳим:
•Хароҷоти калибрченкунӣ кам карда шуданд:Коммутаторҳои рақамӣ ниёз ба санҷишҳои даврии калибрченкуниро аз байн мебаранд ва хароҷоти меҳнат ва вақти бекористиро кам мекунанд.
•Огоҳҳои бардурӯғи камтар:Дақиқии баландтар маънои камтар шудани ҳушдорҳои бардурӯғ ва камтар партовҳои маҳсулот аз шароити фишори берун аз стандартро дорад.
•Мӯҳлати хизмати дарозтар:Баромадҳои ҳолати сахт нисбат ба контактҳои механикӣ 10 маротиба дарозтар кор мекунанд ва басомади ивазкуниро кам мекунанд.
•Асбобҳои зиёдатии аз байн рафта:Муоширати рақамӣ ниёз ба манометрҳои алоҳидаи фишор ва давраҳои хониши дастӣ-ченкуниро аз байн мебарад.
•Сарфаҳои пешгӯии нигоҳдорӣ:Назорати дурдаст имкон медиҳад, ки нигоҳдории вобаста ба шароит анҷом дода шавад ва аз садамаҳои фоҷиаборе, ки аз нигоҳдории банақшагирифташуда 10x-100 маротиба гаронтаранд, пешгирӣ карда шавад.
«Дар як системаи маъмулии гидравликӣ бо зиёда аз 50 нуқтаҳои назорати фишор, бартарии TCO аз коммутаторҳои рақамӣ метавонад сармоягузории ибтидоии баландтарро дар давоми 12-18 моҳ ҷуброн кунад.»
━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━
4. Тамоюлҳои соҳа ва дурнамои оянда
Бозори калидҳои фишор тағйироти назаррасро аз сар мегузаронад. Дар ҳоле ки калидҳои фишори аналогӣ дар ояндаи наздик ба хидматҳои арзишманд ва муҳими амниятӣ идома хоҳанд дод, самти рушд ба таври возеҳ ба ҳалли рақамӣ мусоидат мекунад. Якчанд тамоюлҳои калидӣ ин тағйиротро ба вуҷуд меоранд:
•Саноат 4.0 ва истеҳсолоти интеллектуалӣ:Автоматикунонии корхонаҳо, ҳуҷайраҳои роботӣ ва хатҳои истеҳсолии интеллектуалӣ барои идоракунии ҳалқаи пӯшида ба маълумоти фишор дар вақти воқеӣ ниёз доранд. Коммутаторҳои аналогӣ инро таъмин карда наметавонанд.
•Ҳамгироии IoT саноатӣ (IIoT):Коммутаторҳои рақамӣ ба таври табиӣ бо платформаҳои IIoT муттаҳид мешаванд, ки имкон медиҳанд панелҳои идоракунии марказонидашуда, огоҳиҳои дурдаст ва муайянкунии аномалияҳо, ки аз ҷониби зеҳни сунъӣ дар шабакаҳои гидравликии тақсимшуда муайян карда мешаванд, имконпазир гарданд.
•Риояи қонунгузорӣ ва пайгирӣ:Талаботҳои танзимкунанда барои ҳуҷҷатгузории равандҳо ва пайгирӣ (масалан, FDA, ISO 22000 дар соҳаи хӯрокворӣ ва нӯшокӣ) сабтҳои маълумоти рақамиро талаб мекунанд, ки коммутаторҳои аналогӣ наметавонанд таъмин кунанд.
•Коҳиши хароҷоти технологӣ:Арзиши сенсорҳо ва микроконтроллерҳои MEMS коҳиш ёфта, тафовути нарх байни коммутаторҳои аналогӣ ва рақамиро сол аз сол кам мекунад.
Таҳлилгарони соҳа пешгӯӣ мекунанд, ки сегменти коммутатсияи фишори рақамӣ то соли 2030 бо суръати миёнаи солонаи тақрибан 8-10% афзоиш хоҳад ёфт, ки аз афзоиши мӯътадили сегменти аналогӣ ба таври назаррас пеш хоҳад рафт.
━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━
5. Ҳалли рақамии гузариши фишори MEOKON
Дар MEOKON, мо мефаҳмем, ки интихоби тугмаи дурусти фишор як қарори ягона барои ҳама нест. Аз ин рӯ, мо портфели ҳамаҷонибаи тугмаҳои фишори аналогӣ ва рақамиро пешниҳод менамоем, ки барои қонеъ кардани талаботи гуногуни системаҳои муосири гидравликӣ дар саросари ҷаҳон тарҳрезӣ шудаанд.
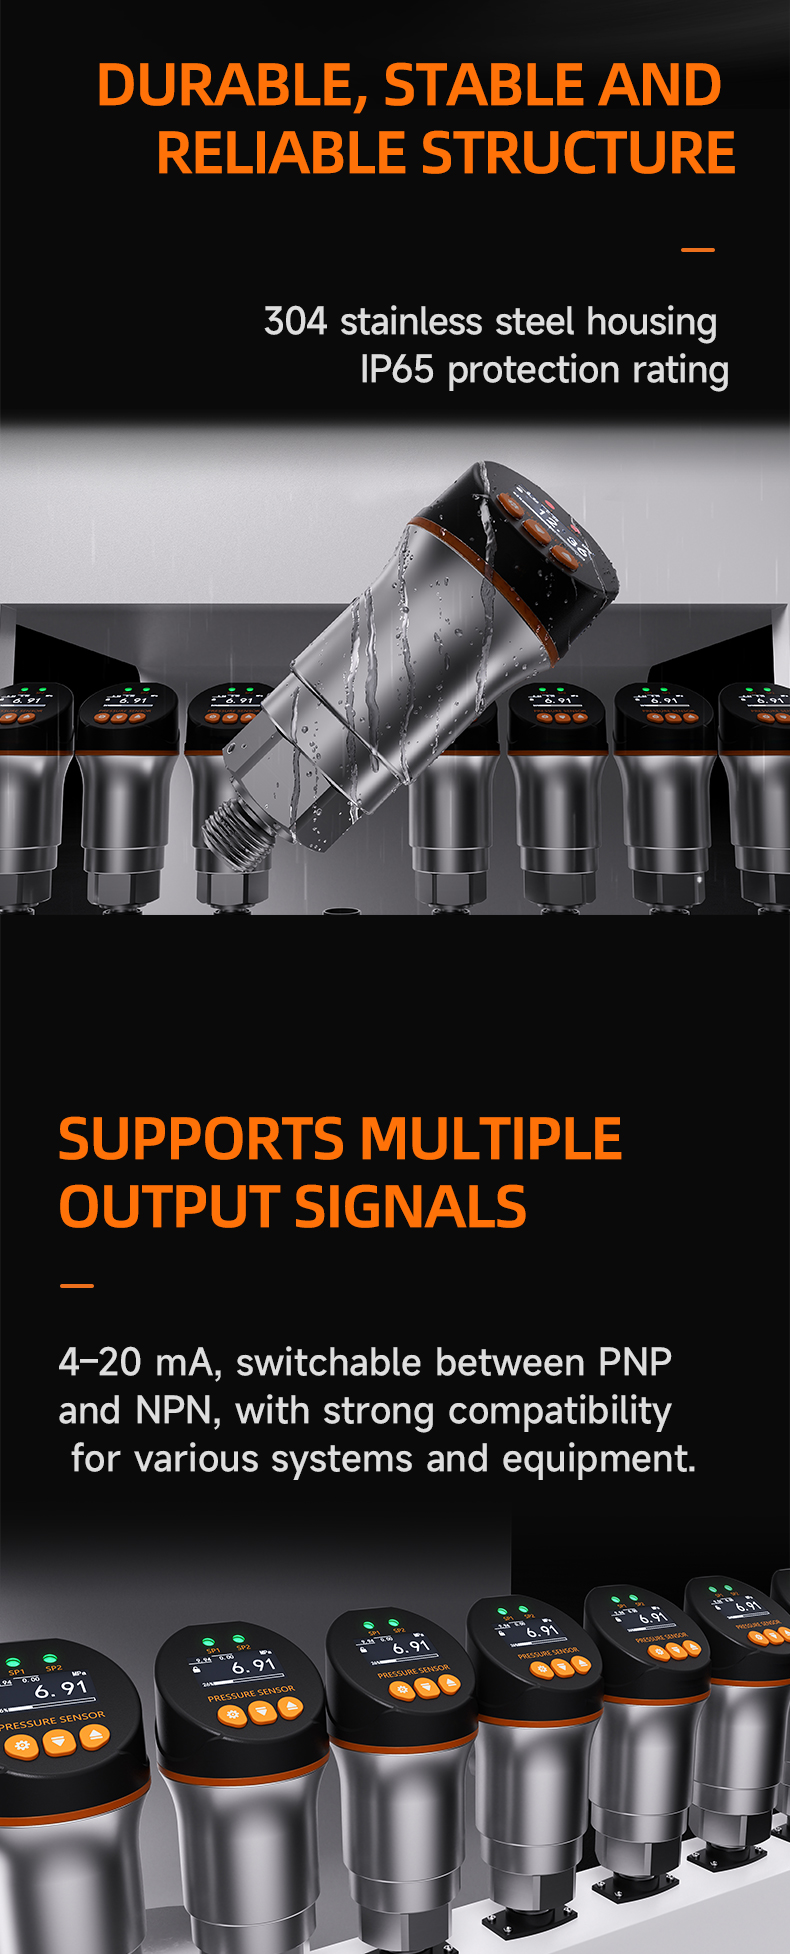
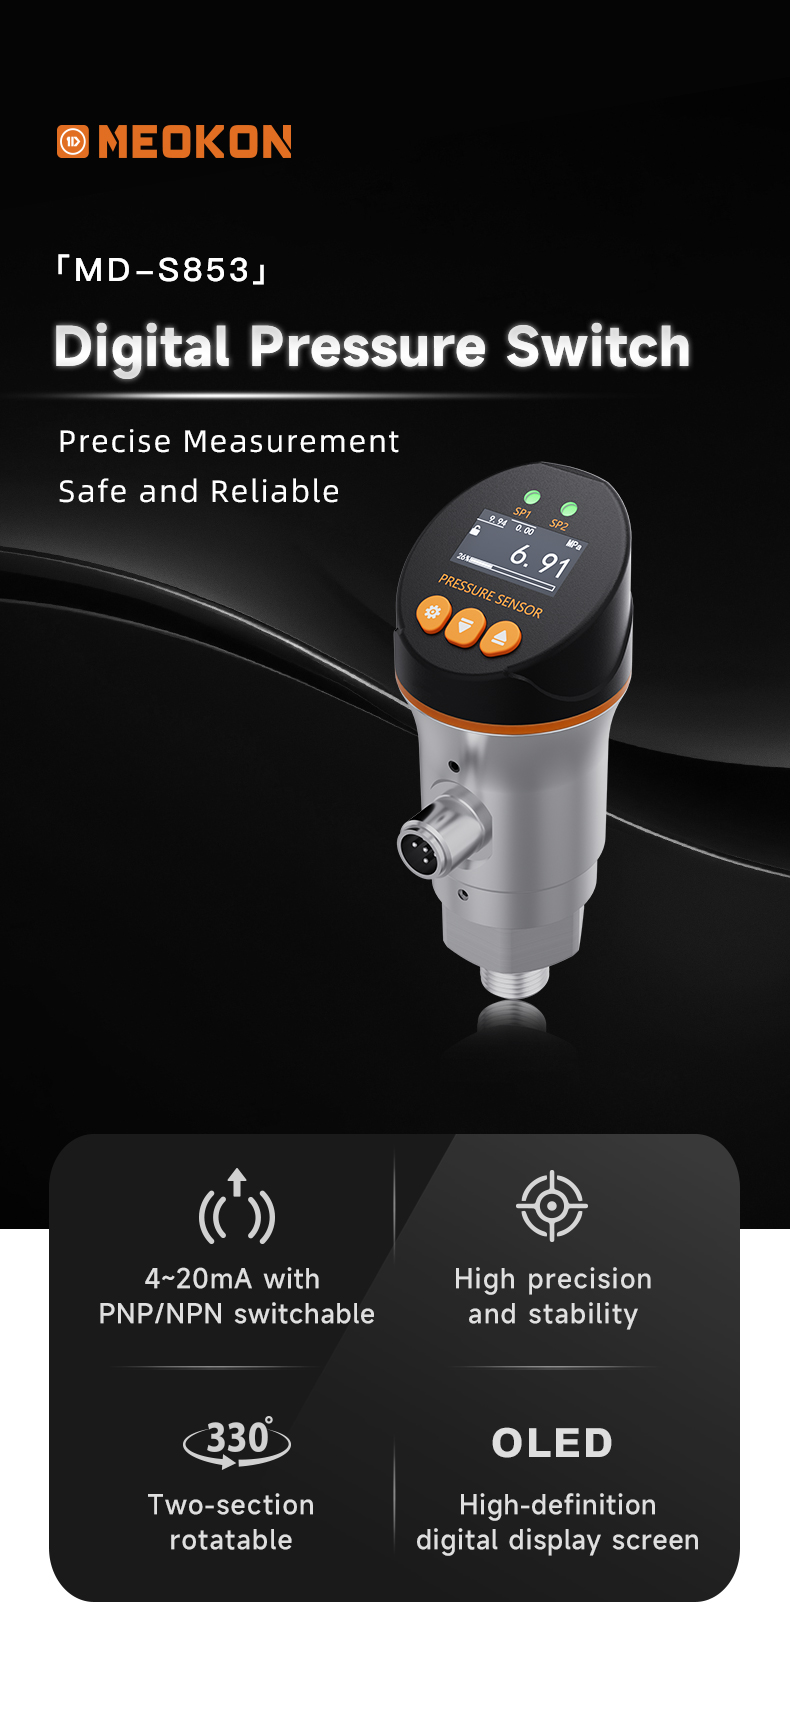
Силсилаи MD-S853 — Калиди фишори рақамӣ
MD-S853 калиди рақамии пешбари фишори MEOKON мебошад, ки махсус барои системаҳои гидравликие сохта шудааст, ки дақиқӣ, эътимоднокӣ ва функсияҳои интеллектуалиро талаб мекунанд. Хусусиятҳои асосӣ инҳоянд:
•Намоиши OLED:Дисплейи OLED бо қарори баланд барои ченкунии равшани фишор дар ҳама гуна шароити рӯшноӣ
•Сохтмони мустаҳками IP65:Корпуси аз пӯлоди зангногир бо рейтинги IP65 (304/316L) барои муҳофизат аз чанг ва обрезҳо — барои шустани об ва муҳити беруна мувофиқ аст
•Имконоти баромади гуногунҷабҳа:Ду баромади транзистории PNP/NPN ва баромади аналогии 4-20mA барои ҳамгироии чандир бо PLC, SCADA ва VFD
•Барномасозии пурраи рақамӣ:Нуқтаҳои буриши барномарезишаванда/буридашаванда бо танзими гистерезис, нигоҳдории қулла ва калибрченкунии худкор
•Ҷуброни ҳарорат:Ҷуброни ҳарорати дарунсохт дақиқиро дар диапазонҳои васеи ҳарорати корӣ (-20°C то 85°C) таъмин мекунад.
•Диапазони васеи фишор:Дар диапазонҳои гуногуни фишор (аз 0-10 MPa то 0-350 MPa) бо G1/4, G1/2, 1/4 NPT ва дигар имконоти ришта дастрас аст
 |  |
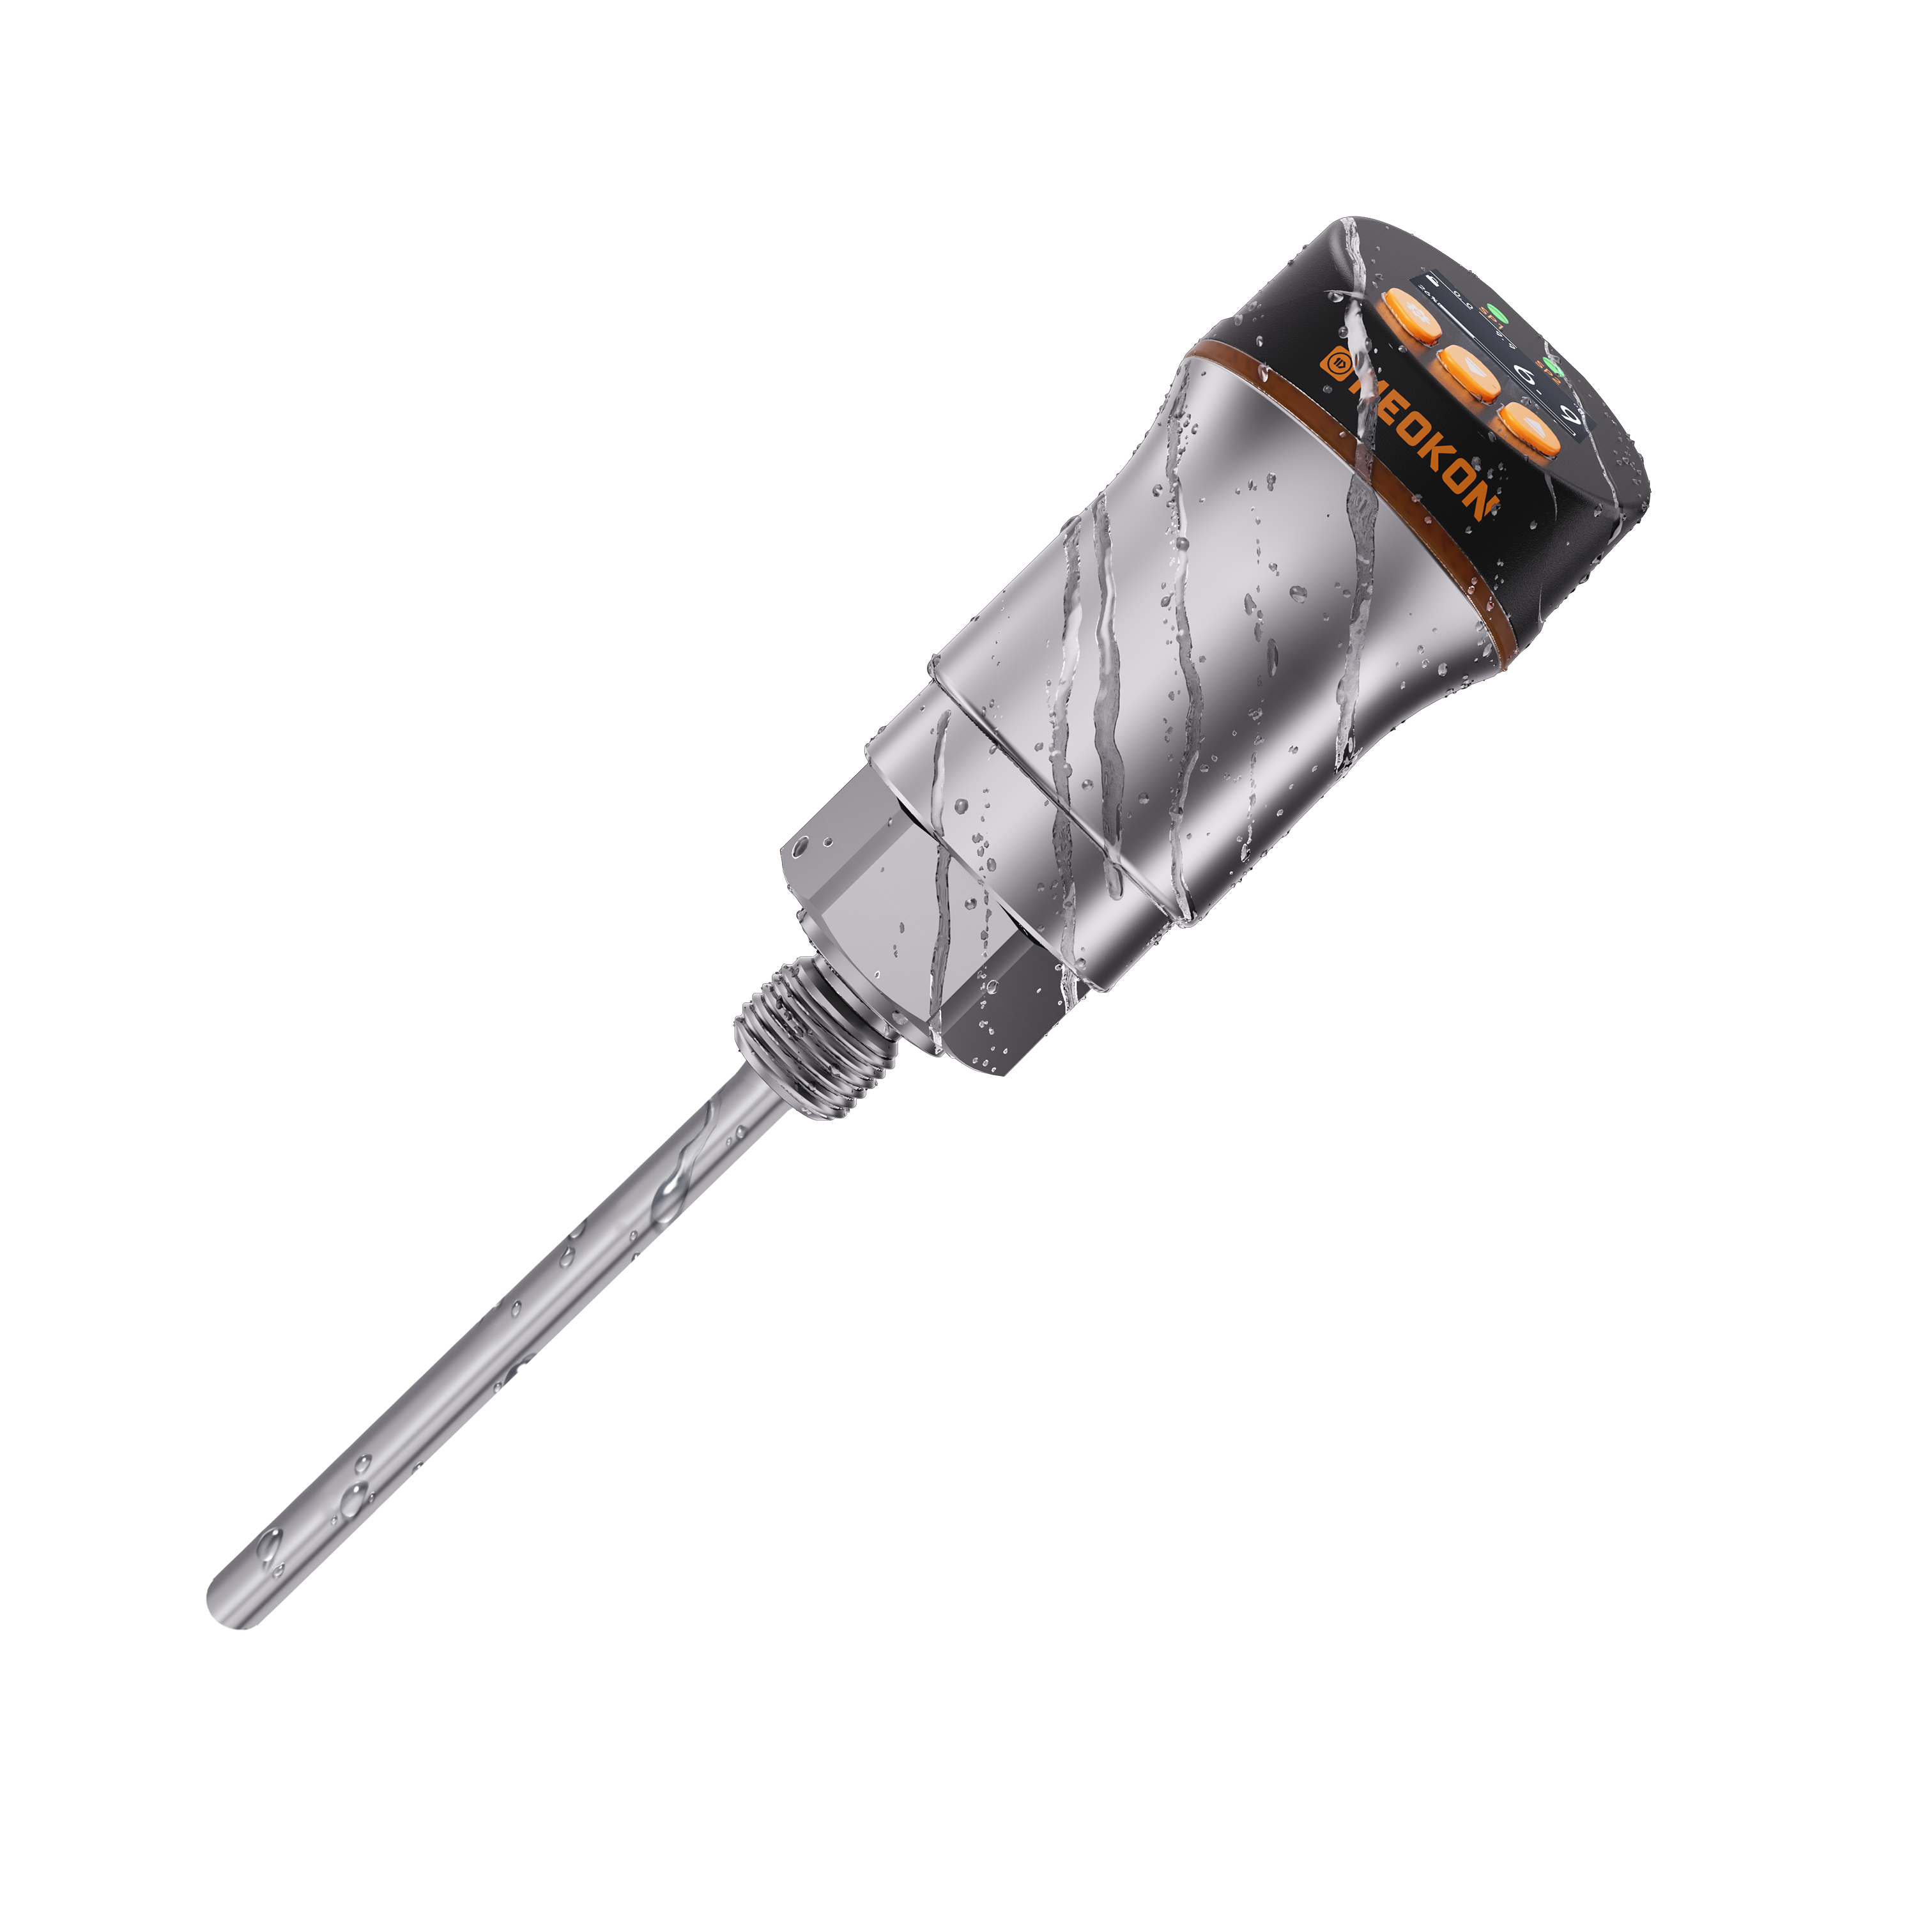
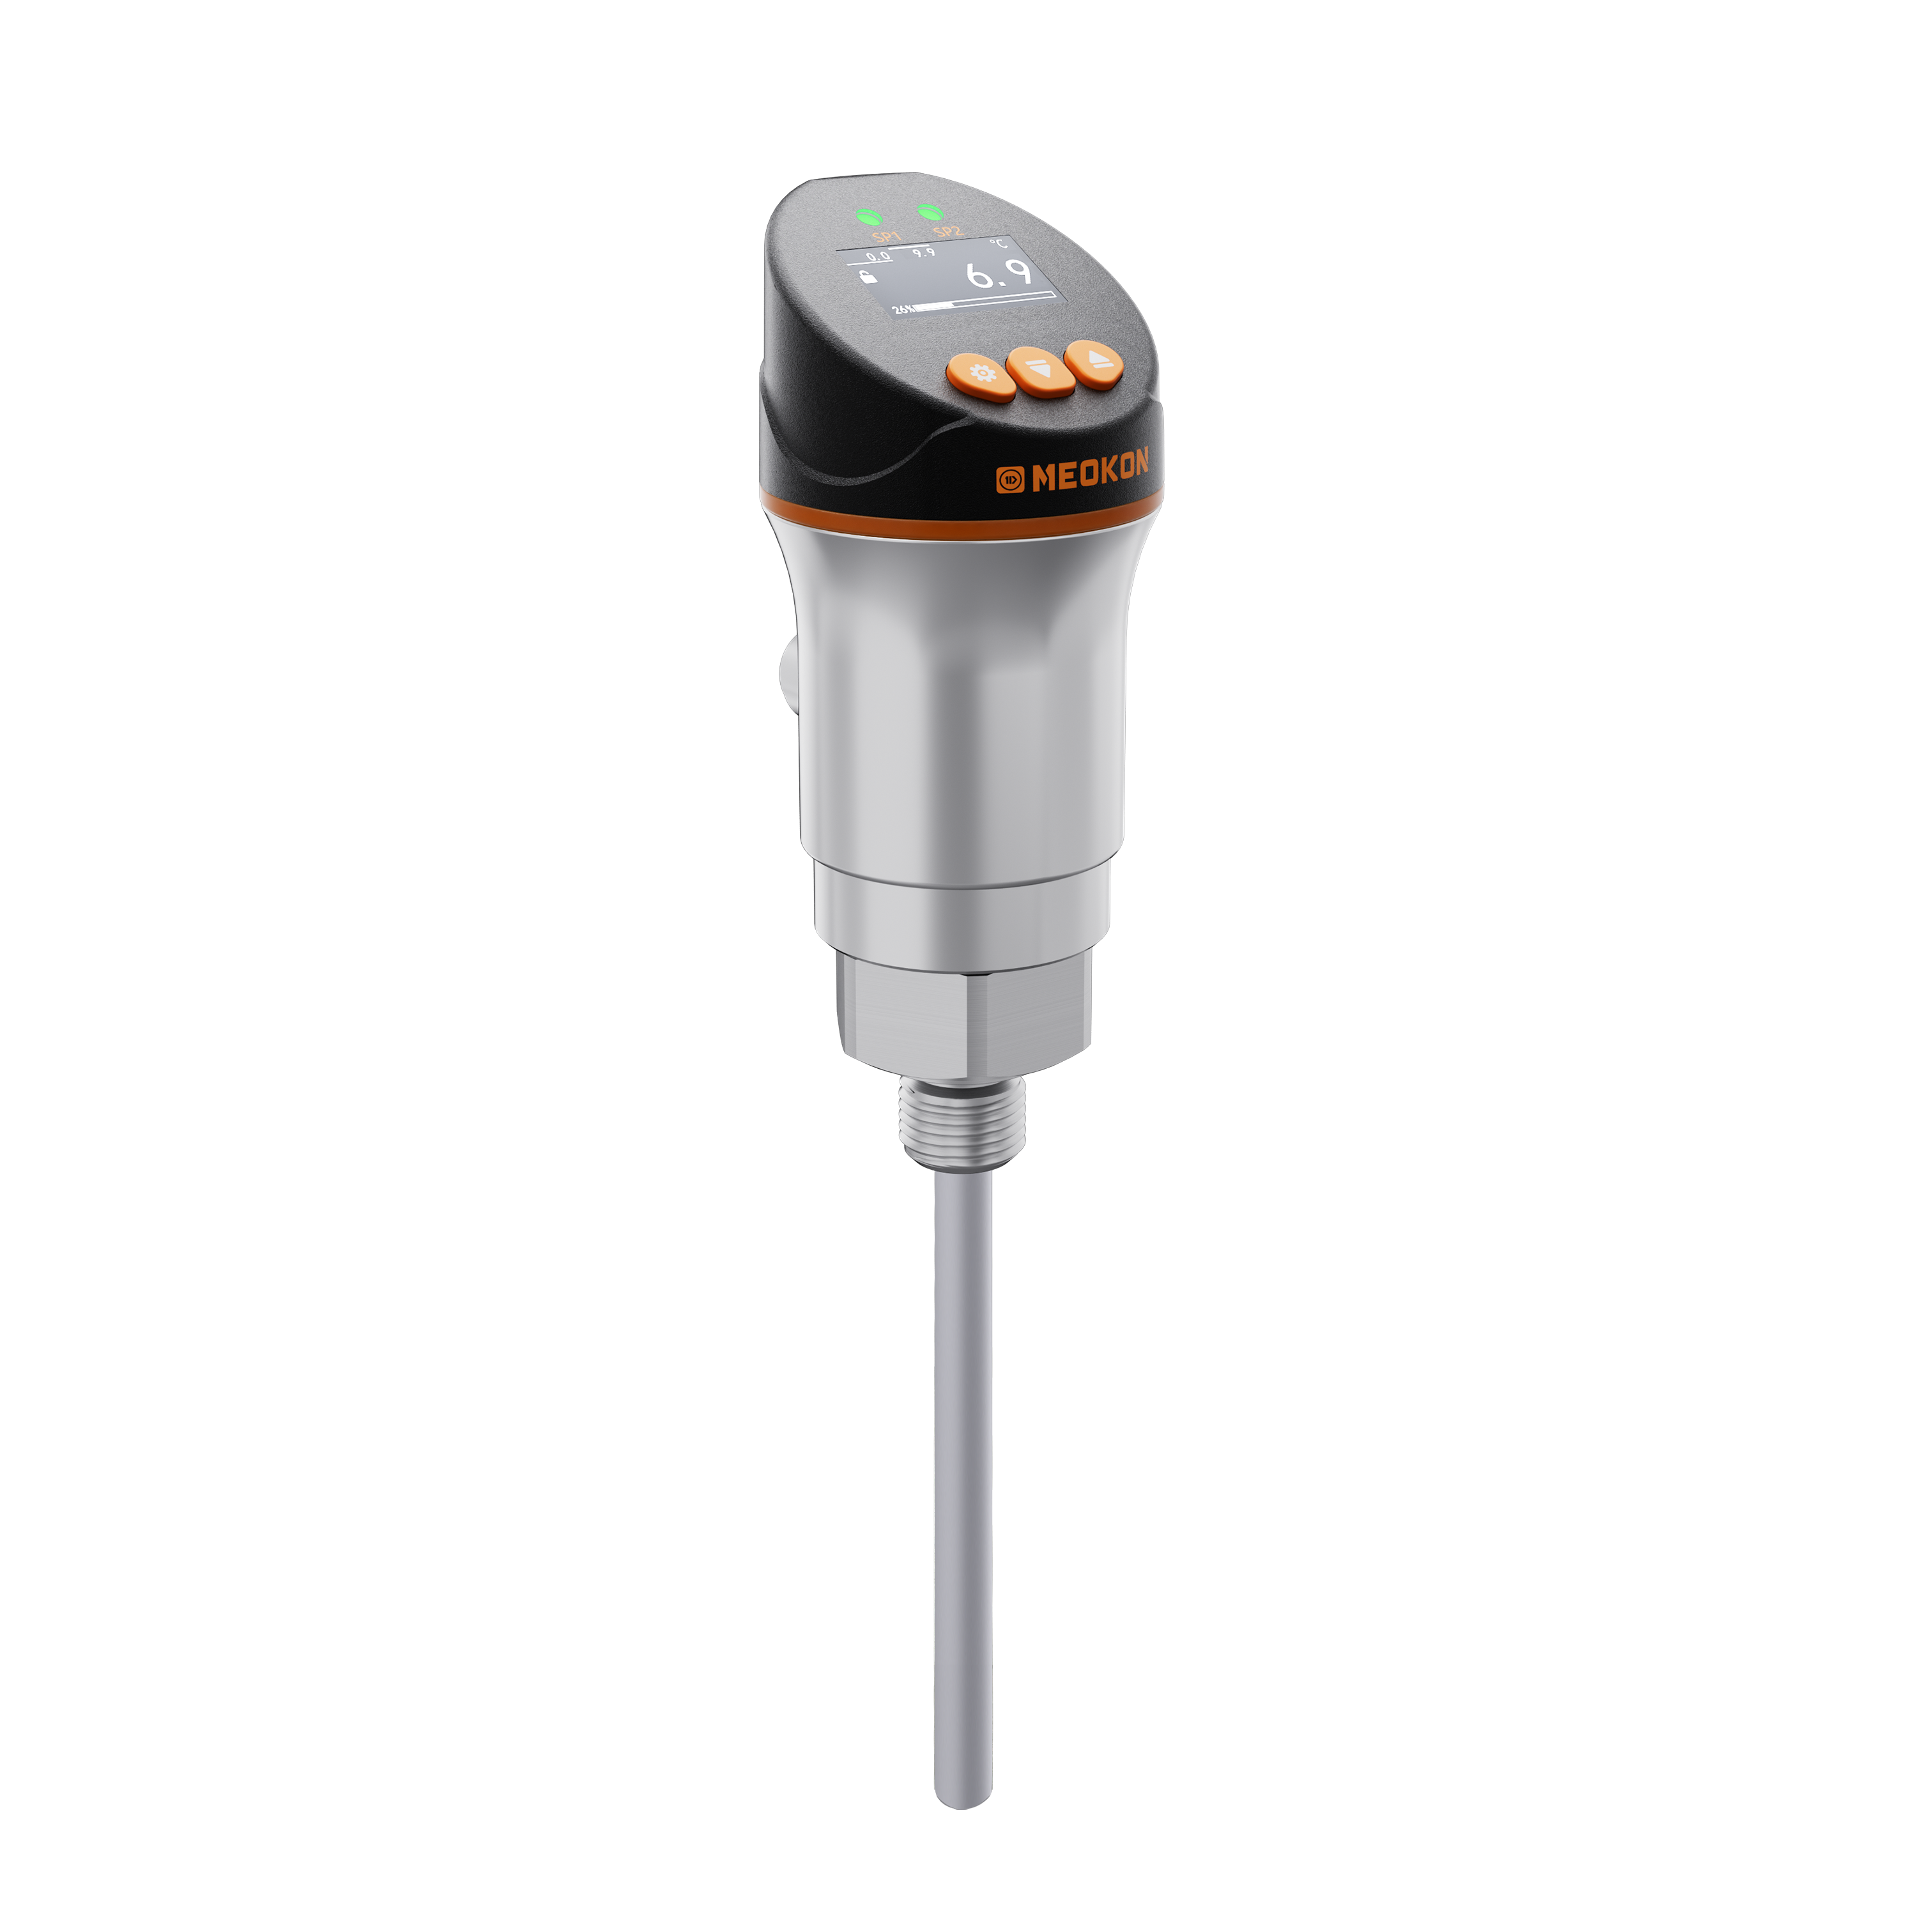
MD-S853T — Сенсори гузариши фишори рақамии гидравликӣ
MD-S853T як сенсори рақамии фишурда ва баландсифати гузариши фишор мебошад, ки махсус барои мошинҳои гидравликӣ, аз ҷумла экскаваторҳо, таҷҳизоти мобилӣ ва агрегатҳои гидравликии саноатӣ тарҳрезӣ шудааст. Он сенсори асоси MEMS-ро бо кондитсионери мустаҳками сигнал муттаҳид мекунад, то кори боэътимодро дар муҳитҳои серталаби гидравликии мобилӣ таъмин намояд.
 |  |
Чаро MEOKON-ро интихоб кунед?
•Тазмини сифат:Истеҳсоли сертификатсияшудаи ISO 9001, ATEX, CE бо назорати қатъии сифат дар ҳар марҳилаи истеҳсолот
•Фармоишдиҳӣ:Хизматрасониҳои OEM ва ODM дастрасанд — диапазонҳои фишори фармоишӣ, намудҳои ришта, сигналҳои баромад ва конфигуратсияҳои намоиш барои мувофиқат бо мушаххасоти дақиқи шумо
•Дастрасии ҷаҳонӣ:Шабакаи паҳнкунии ҷаҳонӣ бо агентҳо дар Осиёи Ҷанубу Шарқӣ, Ховари Миёна, Амрикои Ҷанубӣ ва Африқо
•Ҳалли ягона:Хатти мукаммали маҳсулот, ки манометрҳои рақамии фишор, интиқолдиҳандаҳо, коммутаторҳо, сенсорҳои сатҳ, сенсорҳои ҳарорат ва роҳҳои ҳалли бесими IoT-ро дар бар мегирад
•Намунаҳои ройгон:Намунаҳои ройгон барои арзёбӣ пеш аз хариди яклухт дастрасанд
━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━
6. Интихоби дуруст: Чаҳорчӯби қабули қарор
Интихоби байни калидҳои фишори аналогӣ ва рақамӣ бояд ба арзёбии мунтазами талаботи татбиқи шумо асос ёбад. Чаҳорчӯби қарорҳои зеринро истифода баред:
Аналогро интихоб кунед, агар:
•Буҷа маҳдудияти асосӣ аст ва барнома танҳо назорати асосии фурӯзон/хомӯшкуниро талаб мекунад
•Муҳити зист бениҳоят сахт аст (EMI баланд, атмосфераи тарканда) ва таъминоти барқ дастрас нест
•Ин коммутатор ҳамчун як нусхаи эҳтиётии бехатарии мустақил бо талаботи ҳадди ақали мураккабӣ хизмат мекунад.
•Талаботҳои дақиқии фишор суст мебошанд (±5% FS ё бадтар)
Агар рақамиро интихоб кунед:
•Дақиқии раванд муҳим аст — шумо бояд фишорро дар ҳудуди ±0,5% FS ё сахттар нигоҳ доред
•Шумо бе насб кардани ченаки алоҳида ба визуализатсияи фишор дар вақти воқеӣ ниёз доред
•Ҳамгироӣ бо PLC, SCADA ё мониторинги абрӣ талаб карда мешавад
•Нигоҳдории пешгӯӣ ва сабти маълумот арзиши умумии моликияти шуморо кам мекунад
•Барои режимҳои гуногуни истеҳсолӣ нуқтаҳои танзимоти сершумор ё аз нав танзимкунии дурдаст лозим аст
Дар бисёр системаҳои гидравликии воқеӣ, роҳи ҳалли беҳтарин равиши гибридӣ мебошад: калидҳои фишори рақамӣ барои мониторинг ва идоракунии равандҳои ибтидоӣ, ки бо калидҳои аналогӣ ҳамчун эҳтиётҳои мустақили бехатарӣ пурра карда мешаванд. Ин стратегияи қабатӣ ҳам муҳофизати дақиқ ва ҳам муҳофизати аз кор монданро таъмин мекунад.
━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━━
Хулоса
Баҳс байни калидҳои фишори аналогӣ ва рақамӣ дар бораи он нест, ки кадом технология аз ҷиҳати умум бартарӣ дорад - ин дар бораи мувофиқат кардани асбоби дуруст бо барномаи дуруст аст. Калидҳои фишори аналогӣ асбоби асосии муҳофизати фишор боқӣ мемонанд ва соддагии беҳамто, устуворӣ ва самаранокии хароҷотро пешниҳод мекунанд. Аз тарафи дигар, калидҳои фишори рақамӣ ояндаи идоракунии интеллектуалии фишорро ифода мекунанд ва дақиқӣ, пайвастшавӣ ва фаҳмише медиҳанд, ки дастгоҳҳои аналогӣ наметавонанд таъмин кунанд.
Бо мураккабтар шудани системаҳои гидравликӣ — ки аз ҳисоби автоматикунонӣ, электрификатсия ва рақамикунонӣ ба вуҷуд меоянд — талабот ба мониторинги интеллектуалии фишор танҳо афзоиш хоҳад ёфт. Ташкилотҳое, ки имрӯз ба технологияи рақамии ивазкунии фишор сармоягузорӣ мекунанд, худро барои самаранокии бештари амалиётӣ, кам кардани хароҷоти нигоҳдорӣ ва беҳтар кардани бехатарӣ дар солҳои оянда омода мекунанд.
Дар MEOKON, мо барои пешниҳоди роҳҳои ҳалли мониторинги фишор, ки ба ниёзҳои дақиқи шумо мувофиқат мекунанд, саъю кӯшиш мекунем - хоҳ ин маънои гузариши аналогии санҷидашуда барои барномаи оддӣ бошад, хоҳ гузариши рақамии дорои хусусиятҳои бой барои системаи гидравликии муҳим. Гурӯҳи муҳандисии коршиноси мо омода аст, ки ба шумо дар интихоби роҳи ҳалли беҳтарин барои барномаи шумо кӯмак расонад.
Омодаед, ки назорати фишори гидравликии худро такмил диҳед?
Барои муҳокимаи талаботи худ барои ивазкунии фишор имрӯз бо MEOKON тамос гиред. Дастаи мо ба шумо дар интихоби маҳсулоти мувофиқ аз силсилаи ивазкунии фишори рақамии MD-S853 кӯмак мекунад ё агар он ба ниёзҳои шумо бештар мувофиқ бошад, ҳалли аналогиро тавсия медиҳад. Намунаҳои ройгон ва хидматҳои OEM/ODM дастрасанд.
Email: cindy@meokon.com.cn | Phone: +86 189 3064 1968 | www.meokonint.com
Вақти нашр: 05 августи соли 2026